


OpenWam 在 90 年代由美国 BARRETT 公司研发。其核心技术用于 MAKO 手术机器人、BURT上肢康复机器人等。

它是一款高度灵活且逆向可驱的七自由度绳驱机器人。与传统机器人相比,没有齿轮间隙的问题,摩擦力接近为 0,手臂更轻盈,使用更安全。
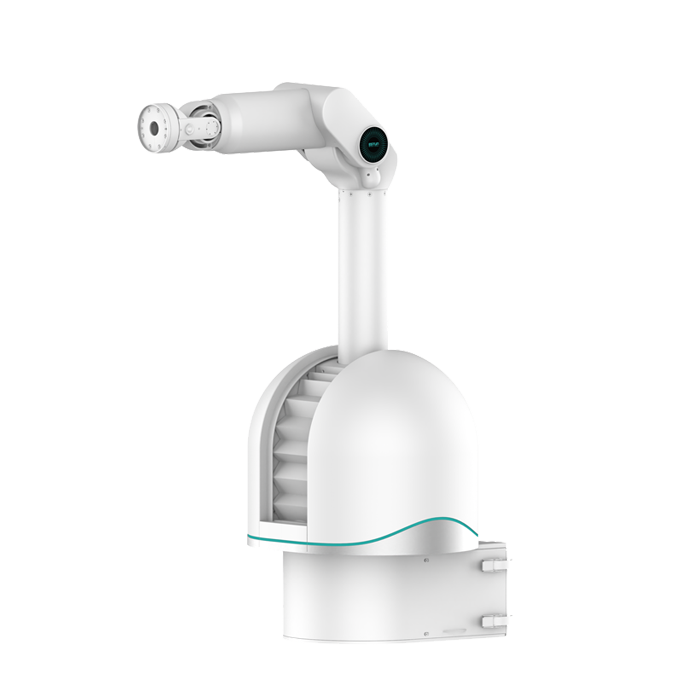
在满足操作空间要求的情况下,手术工具移动导致机械臂整体发生运动的幅度小。
静志拖动力<0.5N;快速拖动没有滑回感。展现极致的人机交互体验。
既能保证柔顺也能保证刚度,手术工具工作过程中移动到虚拟边界时,边界触感清断,且不会超出边界。
发生与限制运动方向不同的外力冲击时,不会发生过停机或对机器人本体传动机构造成破坏。
能测量或估计出手术工具未端与环境之间发生的交互力的大小和方向。
具备碰撞警示和保护功能,机器人更加安全可靠,为医疗安全保驾护航。
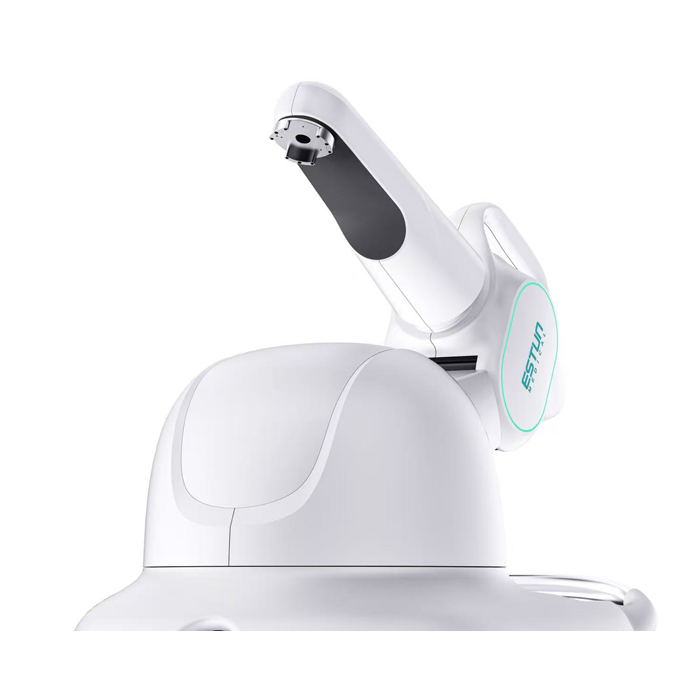
采用自主研发绳驱传动关节,突破传统刚性关节布局局限。机身高度紧凑、传动效率高,大幅降低运动惯量与冲击,实现高负载工况下的平稳稳定运行。
整机控制刚度≥30000m/N,抗形变、抗振性能优异,可满足骨科截骨、骨骼切削、假体植入等高刚性、高稳定性手术操作需求。
重复定位精度<0.05mm、绝对定位精度<0.5mm,精度性能对标国际顶级骨科手术机械臂,适配术中精细化打磨、截骨与假体对位操作。
同等机身尺寸下负载性能更优,可适配肩关节置换大角度、多维度复杂操作,覆盖全手术流程,无需频繁更换末端工具,提升手术效率。
专为二代肩关节置换机器人迭代优化,针对肩关节球面运动轨迹、狭小操作空间做专项适配,解决传统机械臂干涉大、轨迹适配差的痛点,专科手术匹配度更高。

以SurgeWAM柔性机械臂为技术基础,面向肩关节置换临床场景完成专用化升级,构建完整的肩关节置换手术机器人系统,为临床提供精准、安全、高效的诊疗解决方案。
 精准定位
 安全可靠
 高效智能
 灵活适配

依托绳驱技术,埃斯顿医疗构建了覆盖神经、床旁、骨科等专业康复设备体系,为不同功能障碍患者提供定制化解决方案,获得行业专家与用户的高度认可。
 覆盖全面
 定制化方案
 专家认可
 可靠安全
OpenWam机器人遥操作装置可以借助网络,进行机器人的远程控制,借助先进的力感知、力反馈和触觉再现技术,可以适用于远程手术、远程诊断、虚拟现实、多媒体教研等诸多应用领域。

绳驱技术源自MIT的人工智能实验室,由获得约瑟夫-恩格尔伯格奖的Bill Townsend 博士于1988年推出全球首台基于绳传动的7轴触觉协作机器人而享誉世界。1998年Bill Townsend博士所创立的公司Barrett Technology把绳驱臂技术授权给MAKO公司。
2017年,埃斯顿公司入股Barrett Technology公司,并于2019年共同成立了埃斯顿医疗公司,把绳驱技术引入中国落地生根,用于公司的医疗机器人,并不断发扬光大。
绳驱技术是一种独特的Transparent Dynamics™柔性驱动技术,具有清晰的力感知(Haptic)而并不需要外接力传感器。加上独特绳驱差速机构,巧妙的绳传动装置,可以最大化地实现机器人运动的平滑和柔顺性,提升使用体验和安全性。

国际领先的微型伺服驱动器系列产品及绳驱电机,可组网,拥有天然的逆向可驱能力,是实现力反馈的核心技术。驱动器直接安装在电机尾部,实现电机FOC控制和多传感器的融合。可用于医疗机器人、桌面协作机器人、航空航天机器人等高端领域。